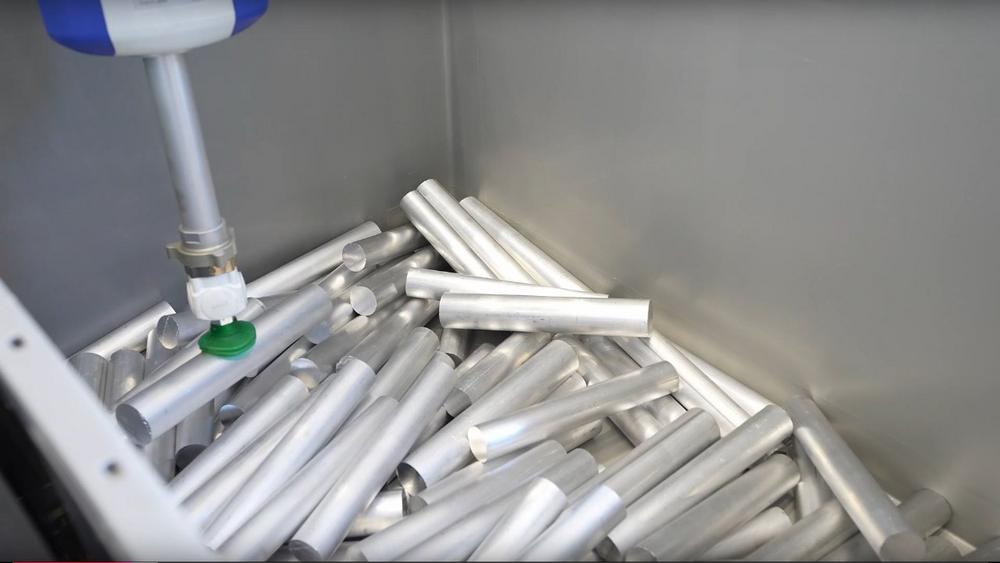
Ein neuer Morgen in einem metallverarbeitenden Betrieb, Produktionsleiter Markus Weber erhält wieder eine Krankmeldung wegen Rückenproblemen aus dem Team der Werkzeugmaschinen. Die Handhabung von schweren Metallteilen ist für das Personal eine körperliche Belastung, die reale Konsequenzen am menschlichen Körper sowie in der betrieblichen Bilanz nach sich zieht. Zur Entlastung des wertvollen Personals muss der Prozess automatisiert werden. Die Idee klingt einfach – Roboter an die Kiste, Teil greifen, Werkzeugmaschine beladen.
Doch schon die ersten Gespräche zeigen den eigentlichen Gegner: die Komplexität. Welche 3D-Kamera erkennt die metallischen Teile zuverlässig? Welcher Greifer erreicht ungünstig liegende Werkstücke? Welcher Roboter schafft Reichweite und Taktzeit? Wie werden Kollisionen vermieden? Und was verlangt die funktionale Sicherheit? Aus einer einfachen Idee wird ein Projekt mit vielen Abhängigkeiten.
Alle entscheidenden Experten an einem Ort
Dann entdeckt Weber das Bin Picking Forum 2026. Statt nacheinander mit Kamera-, Roboter-, Greifer- und Sicherheitsexperten zu sprechen, bespricht er seine Anwendung an einem zentralen Ort mit allen Disziplinen. Vorab sendet er die CAD-Daten, zum Forum nimmt er Originalteile mit.
Vor Ort wird aus Theorie ein konkreter Lösungsweg. Die Teile werden mit 3D-Vision erfasst und erste Greifversuche durchgeführt. Weber diskutiert Kamera und Bin-Picking-Software, Greiftechnik, Roboterauswahl, Anlagenkonzept und funktionale Sicherheit. Die Vorträge liefern zusätzlich reale Referenzen, eine ROI-Betrachtung sowie Einblicke in zaunlose Robotik und die neue Maschinenverordnung.
Der entscheidende Unterschied: Die Komponenten werden nicht isoliert betrachtet. Kamera, Software, Greifer, Roboter und Sicherheit werden als Gesamtsystem gedacht. Am Ende hat Weber noch keine fertige Anlage – aber ein belastbares erstes Konzept und Klarheit darüber, was funktioniert und welche Punkte noch geprüft werden müssen.
Vom ersten Konzept zur konkreten Lösung
Danach folgt die konkrete Auslegung. Die Roboterzelle wird virtuell aufgebaut, Greifer, Kamera, Erreichbarkeit, Taktzeit und kollisionsgeprüfte Bewegungen werden analysiert und optimiert. Aus dem Konzept entsteht die reale Anlage.
Wenn aus der Idee ein laufender Prozess wird
Einige Monate später, Weber stellt die Kiste ein, schließt das Tor und drückt auf den Startknopf der Maschine. Die Kamera erfasst die Kiste, das System findet ein greifbares Teil, der Roboter greift es und führt es der Werkzeugmaschine lagerichtig zu. Aus „Das müssten wir mal automatisieren“ ist Realität geworden. Das wertvolle Personal wird geschont, die Werkzeugmaschine arbeitet, die Bilanz wird attraktiver.
Sie planen einen ähnlichen Schritt?
Bringen Sie Ihre Herausforderung und gern eigene Teile zum Bin Picking Forum am 18. und 19. November 2026 in Attendorn mit. Die Teilnahme ist kostenfrei.
Hier finden Sie weitere Informationen und die Anmeldung:
Faszination an Technik – Optonic ist ein führender Anbieter von 2D und 3D Bildverarbeitungs- und Steuerungslösungen für die industrielle Automation. Seit über 30 Jahren entwickeln, produzieren und vertreiben wir unter anderem für die Elektronik-, Pharma-, Automobil- und Automationsindustrie optische Systeme für Inspektions-, Mess- und Robotersteuerungsaufgaben.
In unseren drei Geschäftsbereichen konzentrieren wir uns mit den Produktmarken Ensenso auf die Herstellung industrieller 3D Kameras, mit isys vision auf 2D Bildverarbeitungslösungen und mit Mikado auf kamerageführte Robotersteuerung zum Teilehandling. Alle Bereiche verbindet die Freiheit für Innovation und der Anspruch an außerordentliche Qualität.
Optonic Gmbh
Zollhallenstr. 11
79106 Freiburg
Telefon: +49 (761) 15436-0
Telefax: +49 (761) 79095-10
http://www.optonic.com
Sales Manager DACh-Region
Telefon: +49 (761) 15436-205
E-Mail: manfred.winter@optonic.com
